 Купить




Ученые Московского физико-технического института (МФТИ) разработали математическую модель движения подводных аппаратов, использующих аналог плавательного пузыря рыб. Результаты исследования, опубликованные в журнале Scientific Reports, открывают путь к созданию автономных биоподобных дронов. Такие аппараты смогут перемещаться под водой с минимальными затратами энергии за счет пассивной стабилизации, сообщили в пресс-службе вуза.
Сейчас большинство подводных дронов меняют глубину погружения с помощью энергозатратных и шумных балластных систем, перекачивающих воду. В природе костистые рыбы регулируют плавучесть с помощью плавательного пузыря. Однако живые организмы при этом находятся в состоянии неустойчивого равновесия из-за пассивного изменения объема газа в пузыре под воздействием давления на глубине.
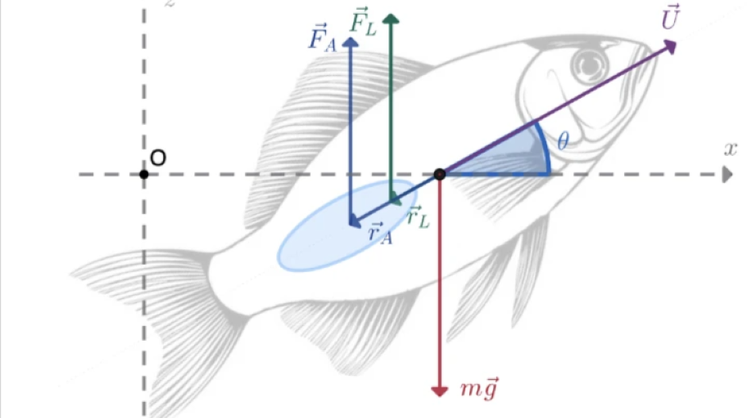
«Мы наконец выяснили, как рыба использует плавательный пузырь. В рыбоподобных роботах с мягким корпусом и изменяющимся объемом, как и у живых организмов, состояние нулевой плавучести неустойчиво. Поэтому в зависимости от положения пузыря они либо тонут, либо всплывают. Однако если рыба двигается, то появляется подъемная сила. Если разместить пузырь в хвостовой части и спустить его, задняя часть аппарата начнет опускаться, но плавники будут ее стабилизировать. При надувании происходит обратный процесс — хвост начинает подниматься. Таким образом, балансируя между этими состояниями, робот может перемещаться», — рассказал руководитель лаборатории нейробиоморфных технологий МФТИ Виктор Казанцев.
Ученые предложили использовать динамическую связь между тангажом и вертикальным смещением при поступательном движении аппарата. Для достижения устойчивости плавательный пузырь и точка приложения подъемной силы должны быть смещены назад относительно центра масс. Стабилизация робота достигается после прохождения нижнего порога скорости, однако теряется при слишком быстром движении.
Технологию планируют испытать в реальных условиях на имеющихся прототипах устройств. На эффективность работы аппаратов будут влиять прочность материалов, давление на глубине, точность управления и подводные течения. Среди ключевых сфер применения новых аппаратов — экологический надзор за водными объектами, изучение обитателей моря и подводных экосистем, поиск мест загрязнения и мониторинг состояния трубопроводов.
Как писал ранее «Монокль», в акватории Амурского залива завершился первый этап ходовых испытаний безэкипажного судна катамаранного типа МАНС02. Разработка может применяться как автономно, так и в группе роботов, включающей подводный аппарат и беспилотное воздушное судно. Испытания проведены на базе морского полигона МГУ имени адмирала Г.И. Невельского. В ходе первого выхода в море судно подтвердило заявленные характеристики, продемонстрировав высокую управляемость и устойчивость при маневрах, а также достигнув расчетной скорости 6 узлов. Экспериментальные данные совпали с результатами предварительного цифрового гидродинамического моделирования.




 На информационном ресурсе применяются рекомендательные технологии


 – журнал для тех, кто знает, но хочет понимать
 Пожар на рынке трежерис: крах «двухпедальной» системы
 Свежая генеральская кровь
 Логика инфраструктурной войны
 Бумеранг украинской эскалации
 «У России есть очевидное эскалационное преимущество»
 Резервный генератор будет «думать» по-русски
 Стены не греют
 Разжать пружину автомобильного спроса
 Каспийские перевозки бумируют
 Мы — здесь
 Гонка ИИ: русский контур
 Космос. Вторая четверть XXI века